


Индустриален робот
Защо да изберете HEBEI EMET MACHINERY & TECHNOLOGY CO., LTD?
Нашата компания е механично производствено предприятие, бивша фабрика за производство на повдигащи машини, създадена през 2005 г. Разположена в област Qingyuan, град Баодин, провинция Хъбей, Китай, известна като родния град на подемни машини, покриваща площ от 3200 квадратни метра, с напреднали производствено оборудване и цялостна система за управление на качеството, ние се ангажираме да предоставяме на клиентите висококачествени услуги за механично производство.
Професионален технически екип
Имаме висококвалифициран екип със силна техническа сила и над 100 опитни служители. Ние настояваме за непрекъснати иновации и имаме серия от независимо разработени прецизни производствени технологии и оборудване.
Широка гама от продукти
Нашите продукти обхващат различни механични съоръжения, като устройства против падане, електронни везни, манипулаторни ръце и др.; В същото време можем също така да персонализираме производството според нуждите на клиента.
Гарантиране на качеството
Ние стриктно спазваме изискванията на системата за управление на качеството ISO9001 за производство и всички продукти са преминали CE сертификация с висок пазарен дял. В същото време имаме и модерни производствени линии, за да предоставим на клиентите висококачествено механично оборудване.
Професионално обслужване
Ние предоставяме отлично следпродажбено обслужване, проследяваме употребата и предоставяме положителна обратна връзка. Ние ще отговорим бързо в рамките на 24 часа и ще предоставим на клиентите решения.


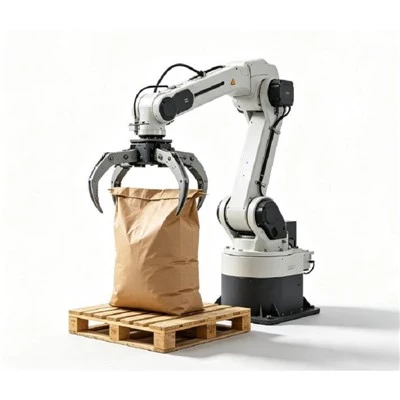


Какво е индустриален робот?
Индустриален робот е този, който е разработен за автоматизиране на интензивни производствени задачи като тези, изисквани от непрекъснато движеща се поточна линия. Като големи, тежки роботи, те са поставени на фиксирани позиции в индустриално предприятие и всички останали задачи и процеси на работниците се въртят около тях.

Характеристики на индустриалния робот EMET
Прецизност и точност:Индустриалните роботи са проектирани за прецизни и точни движения, което гарантира, че могат да изпълняват задачи с висока степен на точност.
Гъвкавост на програмирането:Тези роботи могат да бъдат програмирани да изпълняват широк набор от задачи, което ги прави адаптивни към различни производствени процеси.
Повторяемост:Индустриалните роботи могат да повтарят задачи последователно без спад в точността, допринасяйки за надеждни и еднакви производствени процеси.
Бързина и ефективност:Те са способни на високоскоростни операции, което води до повишена ефективност в производствените процеси.
Капацитет на полезен товар:Индустриалните роботи се предлагат с различен капацитет на полезен товар, което им позволява да се справят с различни тегла и размери на материали или продукти.
Функции за безопасност:Усъвършенствани функции за безопасност, като сензори и системи за откриване на сблъсък, осигуряват безопасна работна среда чрез предотвратяване на инциденти и сблъсъци с хора или други обекти.
Гъвкавост в крайните ефекти:Крайният ефектор или инструментът, прикрепен към робота, може да бъде персонализиран за конкретни задачи, подобрявайки способността на робота да се справя с различни операции.
Интеграция с други системи:Индустриалните роботи могат да бъдат интегрирани с други производствени системи, създавайки безпроблемна и автоматизирана производствена линия.
Дистанционно наблюдение и контрол:Някои роботи предлагат възможности за дистанционно наблюдение и контрол, което позволява на операторите да управляват и наблюдават работата на робота от разстояние.
Енергийна ефективност:Много индустриални роботи са проектирани да бъдат енергийно ефективни, помагайки за намаляване на оперативните разходи и въздействието върху околната среда.
Адаптивно обучение:Някои усъвършенствани промишлени роботи са оборудвани с адаптивни способности за обучение, което им позволява да подобрят своята производителност с течение на времето чрез опит и анализ на данни.
Дълъг експлоатационен живот:Индустриалните роботи са създадени да издържат на сурови промишлени среди, като осигуряват дълъг експлоатационен живот с минимални изисквания за поддръжка.
Модулност:Модулният дизайн позволява лесни надстройки и модификации, което позволява на бизнеса да адаптира робота към променящите се производствени нужди.
Интеграция с Industry 4.0 Технологии:Индустриалните роботи често се интегрират с технологиите на Industry 4.0, като IoT (Интернет на нещата) свързаност и анализ на данни, подобрявайки цялостната ефективност и контрол на производството.

Колаборативни роботи
Роботите за сътрудничество или коботите са роботи, които могат директно и безопасно да взаимодействат с хората в споделено работно пространство. На пазара има много видове и марки колаборативни роботи.
Картезиански роботи
Декартовите роботи, които също се наричат линейни роботи или портални роботи, са индустриални роботи, които работят по три линейни оси, които използват декартовата координатна система (X, Y и Z), което означава, че се движат по права линия по 3-ос (нагоре и надолу, навътре и навън и отстрани настрани). Декартовите роботи са популярен избор, тъй като са много гъвкави в своите конфигурации, давайки на потребителите възможността да регулират скоростта, прецизността, дължината на хода и размера на робота. Картезианските роботи са едни от най-често използваните видове роботи за промишлени приложения и често се използват за CNC машини и 3D печат.
SCARA роботи
SCARA е акроним, който означава ръка на робот за сглобяване на селективно съответствие или шарнирна ръка на робот за селективно съответствие. Роботите SCARA функционират по 3-осите (X, Y и Z) и също имат въртеливо движение. Роботите SCARA се отличават със странични движения и обикновено се движат по-бързо и имат по-лесна интеграция от картезианските роботи. Обикновено роботите SCARA се използват за сглобяване и палетизиране, както и за биомедицински приложения.
Съчленени роботи
Механичното движение и конфигурация на шарнирните роботи наподобява човешка ръка. Рамото е монтирано към основа с въртяща се връзка. Самата ръка може да включва от две въртящи се стави до десет въртящи се стави, които действат като оси, като всяка допълнителна става или ос позволява по-голяма степен на движение. Повечето шарнирни роботи използват четири или шест оси. Типичните приложения на шарнирните роботи са сглобяване, електродъгово заваряване, обработка на материали, обслужване на машини и опаковане.
Цилиндрични роботи
Цилиндричните роботи имат въртяща се връзка в основата и призматична връзка за свързване на връзките. Роботите имат цилиндрична форма на работната обвивка, която се постига с въртящ се вал и разтегателна ръка, която се движи във вертикално и плъзгащо движение. Цилиндричните роботи често се използват в тесни работни пространства за лесно сглобяване, поддръжка на машини или приложения за нанасяне на покрития поради компактния им дизайн.
Делта роботи
Delta Robots или паралелните роботи притежават три ръце, свързани към една основа, която е монтирана над работното пространство. Delta Robots работят в куполообразна форма и могат да се движат както деликатно, така и прецизно при високи скорости, благодарение на това, че всяко съединение на крайния ефектор се контролира директно от трите ръце. Роботите Delta често се използват за приложения за бързо избиране и поставяне в хранително-вкусовата, фармацевтичната и електронната промишленост.
Полярни роботи
Полярните роботи или сферичните роботи имат ръка с две въртящи се стави и една линейна става, свързани към основа с въртяща се става. Осите на робота работят заедно, за да образуват полярна координата, което позволява на робота да има сферична работна обвивка. Polar Robots се считат за един от първите видове промишлени роботи, които някога са били разработвани. Роботите Polar обикновено се използват за леене под налягане, леене под налягане, заваряване и обработка на материали.
Предимства на индустриалния робот
По-добро качество и последователност
Заедно с други технологии – като индустриалния интернет на нещата (IIoT) или роботи за 3D печат – индустриалните роботи са в състояние да осигурят по-добро качество на продукцията и по-прецизни и надеждни процеси. Допълнителните предимства също включват намалено време на цикъла и наблюдение в реално време за подобряване на практиките за превантивна поддръжка.
Максимална производителност и производителност
Индустриален робот увеличава скоростта на производствените процеси, отчасти чрез работа 24/7. Роботите не се нуждаят от почивки или смяна на смени. Скоростта и надеждността на роботите в крайна сметка намаляват времето на цикъла и увеличават максимално производителността.

По-голяма безопасност
Използването на роботи за повтарящи се задачи означава по-малко рискове от нараняване на работниците, особено когато производството трябва да се извършва при враждебни условия. Освен това надзорните органи могат да наблюдават процеса онлайн или от отдалечено място.
Намалени преки разходи за труд
Разходите за това човек да се справи с много производствени операции често е по-скъп от робот. Това също може да освободи работници, така че техните умения и опит да могат да се използват в други бизнес области, като инженерство, програмиране и поддръжка.
Приложение на индустриален робот
Електродъгово заваряване
Дъговото заваряване или роботизираното заваряване стана обичайно през 80-те години. Една от движещите сили за преминаване към роботизирано заваряване е подобряването на безопасността на работниците от изгаряне с дъга и вдишване на опасни изпарения.
Точково заваряване
Точковото заваряване съединява две контактуващи метални повърхности чрез насочване на голям ток през петното, което разтапя метала и оформя заваръчния шев, доставен на мястото за много кратко време (приблизително десет милисекунди).
Боравене с материали
Роботите за обработка на материали се използват за преместване, опаковане и избор на продукти. Те също могат да автоматизират функциите, свързани с прехвърлянето на части от едно оборудване към друго. Преките разходи за труд са намалени и голяма част от досадните и опасни дейности, традиционно извършвани от човешки труд, са елиминирани.
Обслужване на машини
Роботизираната автоматизация за обслужване на машини е процес на товарене и разтоварване на суровини в машини за обработка и наблюдение на машината, докато върши работа.
Рисуване
Роботизираното боядисване се използва в автомобилното производство и много други индустрии, тъй като повишава качеството и консистенцията на продукта. Спестяването на разходи се реализира и чрез по-малко преработки.
Събиране, пакетиране и палетизиране
Повечето продукти се обработват многократно преди окончателното изпращане. Роботизираното бране и опаковане увеличава скоростта и точността заедно с намаляване на производствените разходи.
Сглобяване
Роботите рутинно сглобяват продукти, елиминирайки досадните и уморителни задачи. Роботите увеличават производителността и намаляват оперативните разходи.
Механично рязане, шлайфане, премахване на ръбове и полиране
Вграждането на сръчност в роботите осигурява производствена опция, която иначе е много трудна за автоматизиране. Пример за това е производството на ортопедични импланти, като коленни и тазобедрени стави. Полирането и полирането на тазобедрена става на ръка обикновено може да отнеме 45-90 минути, докато робот може да изпълни същата функция само за няколко минути.
Материали за лепене, залепване и пръскане
Роботите за уплътняване са изградени с многобройни конфигурации на роботизирани ръце, които позволяват на робота да нанася лепила върху всякакъв вид продукт. Основната полза от това приложение е повишеното качество, скоростта и консистенцията на крайния продукт.
Други процеси
Те включват роботи за инспекция, рязане с водна струя и запояване.
Как да изберем индустриален робот
Гъвкавост
Ако вашето приложение изисква пет или шест степени на свобода, най-вероятно ще ви е необходим шарнирен робот. Ако имате нужда само от една или две брадви, можете да изберете по-евтин модел.
Скорост
Ако вашата операция се нуждае от много висока производствена скорост, ще се препоръча делта робот.
Пространство и отпечатък
Декартов или делта робот ще предложи предимството на по-малък отпечатък, който ще заема по-малко фабрично пространство.
Инженерство
Помислете за разходите за проектиране, монтаж и монтаж.
Надеждност
Механична повреда може да доведе до скъпи производствени забавяния. Ако вашите роботи са лесни за отстраняване на неизправности и ремонт, можете да увеличите производството обратно с минимални забавяния.
Поддръжка на индустриален робот
Ежедневни проверки
Някои основни функции трябва да се извършват ежедневно, за да се гарантира, че индустриалните роботи функционират според стандартите. Тези проверки са повърхностни, но ще уловят повечето явни проблеми с индустриалните роботи, преди да започнат ежедневните си операции. Тези проверки са както следва:
Визуално проверете външните компоненти за повреди и износване.
Отстранете праха или остатъците от сензорите или оптичните компоненти.
Проверете за течове на грес или масло и почистете и напълнете, когато е необходимо.
Слушайте за прекомерни вибрации или необичайни шумове.
Месечни проверки
Месечните проверки трябва да са по-подробни от ежедневните, но все още са до голяма степен повърхностни. Те ще уловят всички оперативни проблеми и ще предотвратят повечето проблеми, които възникват:
Почистете и проветрете охлаждащите вентилатори на контролера на робота, за да увеличите максимално въздушния поток.
Архивирайте паметта на контролера на робота.
Завършете визуална проверка на робота в движение, като проверите робота, коланите и кабелите.
Тримесечни проверки
Тримесечните проверки са дори по-подробни от месечните проверки и се фокусират върху функциите за безопасност и приспособленията. Тези проверки включват следното:
Проверете всички връзки между робота и всякакви захранващи устройства, вентилатори или предпазно оборудване.
Проверете всички кабели на модула за всякакви прегъвания, точки на прищипване, срязвания, разкъсвания или разхлабени връзки.
Затегнете всички болтове, особено външните монтажни болтове.
Почистете детайлно механичния модул, за да премахнете всякакви стружки или остатъци.
Годишни проверки
Годишните проверки трябва да бъдат изключително подробни, за да обхванат всички аспекти на функционалността на машината. Това е моментът да прегледате всички показатели за производителност от последната година, за да видите дали машината е показала признаци на забавяне или консумация на повече енергия от обикновено. Някои от проверките включват следното:
Препоръчва се всяка година да се сменят батериите в механичния модул, RAM, APC и CPU. Важно е да се гарантира, че тези батерии няма да умрат, тъй като това може да причини сериозни проблеми във функционалността.
Сменете греста и маслото и се уверете, че сте избрали опции, препоръчани от производителя.
Проверете работата на спирачката, за да се уверите, че няма забавяне.
Изпълнете задълбочени функционални тестове, за да сте сигурни, че роботът отговаря на спецификациите.
Компоненти на индустриален робот
Контролерът по същество е мозъкът на робота. Това е специализиран компютър, който комуникира с робота и му казва какво да прави. Това е връзката между човека оператор и робота. Контролерът включва както хардуерни, така и софтуерни компоненти за справяне с различни задачи, от управление на движение до обработка на данни.
Роботизираната ръка е ключова част от всяка промишлена роботна система. Ръката на робота имитира движенията на човешка ръка и се състои от три основни части: основа, рамо и предмишница. Тези части разполагат със стави и електрически двигатели за контрол на тяхното движение, осигурявайки гъвкавост и прецизност.
Всяка връзка осигурява на индустриалния робот определена степен на свобода. Например, рамото се движи нагоре и надолу, лакътят напред и назад, а китката позволява на крайния ефектор (по същество ръката на робота) да хваща и манипулира обекти.
Познати още като инструменти на край на ръката, крайните изпълнители са ръцете на роботите. Крайните изпълнители се предлагат в различни видове в зависимост от приложението. Някои роботи имат множество крайни изпълнители, които могат да се сменят според нуждите в зависимост от задачата. Два често срещани крайни ефекта са хващачите и инструментите.
Производителите често създават персонализирани крайни изпълнители, за да отговорят на специфични нужди. Например в автомобилната индустрия роботите използват крайни изпълнители, предназначени да обработват части като врати, седалки или двигатели по време на сглобяване.
Сензорите са основно сетивата на робота и играят важна роля в начина, по който работят тези роботи. Те предоставят жизненоважна информация за обкръжението на робота, позволявайки му да взема решения в реално време. Най-често срещаните видове са системи за зрение и микрофони, които действат като очи и уши на робота.
Задвижващата система е това, което задвижва движенията на робота. Той осигурява силата и движението, необходими за преместване на частите на робота. Има три основни типа задвижващи системи: хидравлични, електрически и пневматични. Изборът между тези задвижващи системи зависи от специфичните нужди на робота и задачите, за които е проектиран.
Нашата фабрика
Имаме пълно фабрично производство, качествен надзор и доставка.

Крайно ръководство за често задавани въпроси за индустриален робот
Въпрос: Какво е индустриален робот?
Въпрос: За какво се използват индустриалните роботи?
Въпрос: Какви са различните видове индустриални роботи?
Въпрос: Какво е съчленен робот?
Въпрос: Какво е робот SCARA?
Въпрос: Какви са съображенията за безопасност при работа с индустриални роботи?
Въпрос: Какво е бъдещето на индустриалната роботика?
В: Каква е цената на индустриален робот?
В: Какви са ползите от използването на индустриални роботи?
Въпрос: Какви са недостатъците на използването на индустриални роботи?
Въпрос: Как работят индустриалните роботи?
Въпрос: Каква е разликата между програмиране и обучение на индустриален робот?
Въпрос: Какъв тип език за програмиране се използва за индустриални роботи?
Въпрос: Какви умения са необходими за работа с индустриални роботи?
Въпрос: Каква е ролята на сензорите в индустриалните роботи?
В: Каква е ролята на крайните изпълнители в индустриалните роботи?
В: Какво е колаборативен робот?
Въпрос: Каква е разликата между традиционен индустриален робот и колаборативен робот?
Въпрос: Какви са ползите от използването на роботи за сътрудничество?
Въпрос: Кои са някои примери за задачи, подходящи за съвместни роботи?